สแกน 3 มิติทางเท้าด้วย LiDAR SLAM 2 พื้นที่สาธารณะ · กรุงเทพมหานคร
- สแกนกลุ่มจุดสามมิติทางเท้าด้วย LiDAR SLAM แบบเดินถือ
- จ.กรุงเทพมหานคร
- ปี 2026
- กลุ่มจุดสามมิติ LAS 2 ไฟล์ รวมราว 971 ล้านจุด
- ค่าพิกัดและค่าระดับจุดควบคุม/จุดตรวจ 12 จุด (CSV)
- ตำแหน่งจุดพร้อมภาพถ่าย (GeoJSON · KMZ)
- รายงานการรังวัดและผลตรวจค่าระดับ
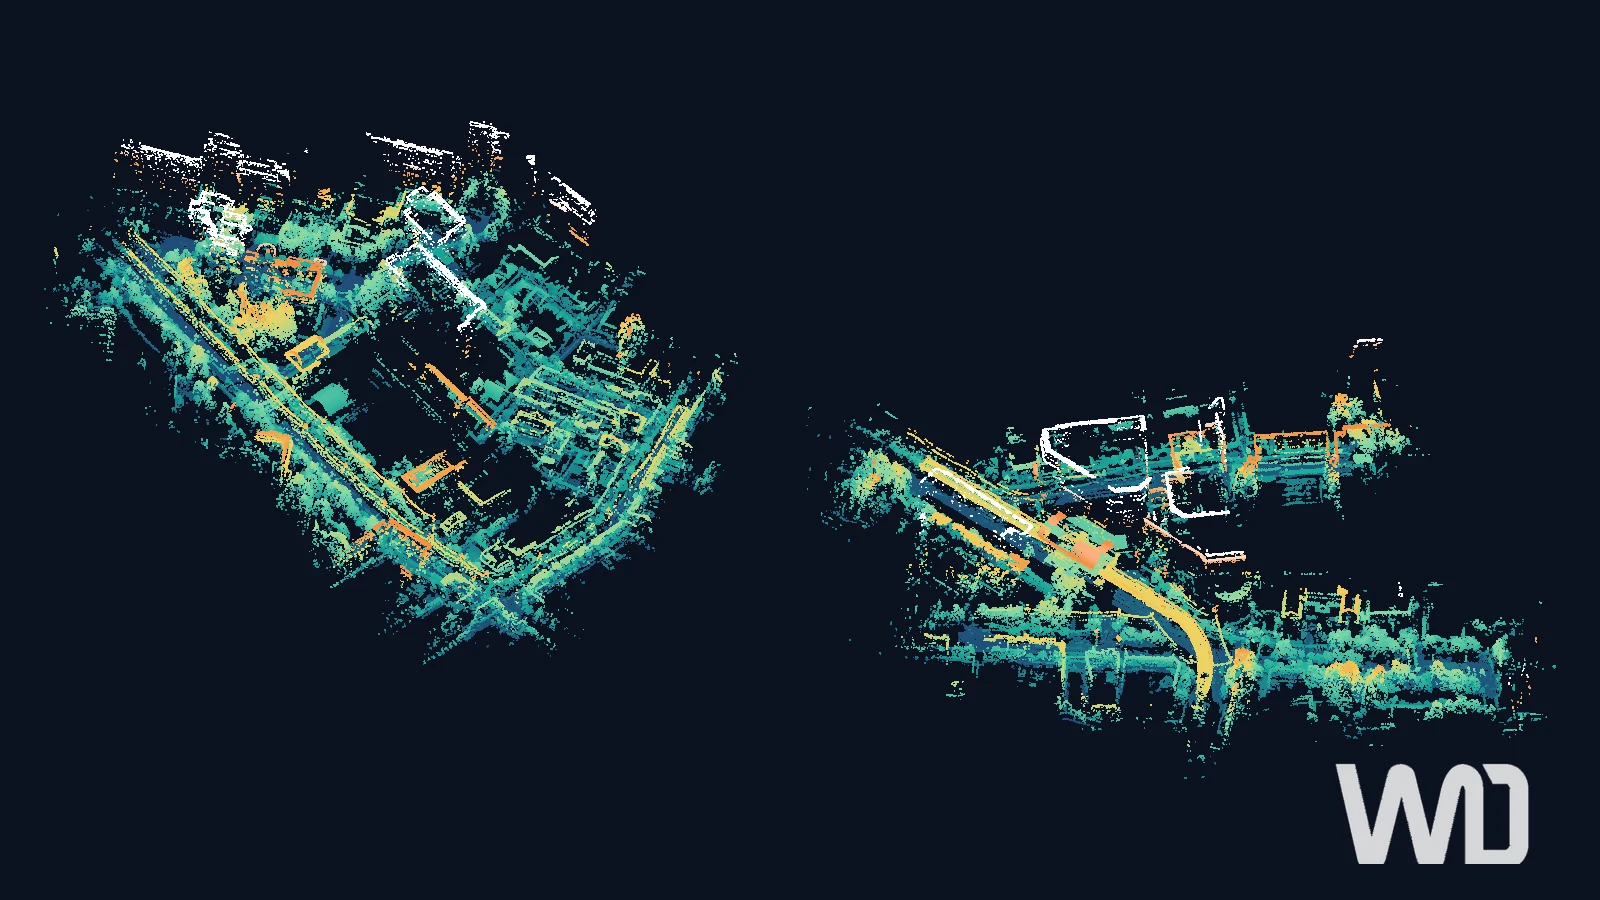
เดินสแกนทางเท้าใน 2 พื้นที่สาธารณะที่มีกรอบงานแห่งละราว 50 ไร่ ได้กลุ่มจุดสามมิติรวมราว 971 ล้านจุด พร้อมจุดควบคุมและจุดตรวจ 12 จุด ค่าระดับของกลุ่มจุด ณ จุดตรวจต่างจากค่า RTK ไม่เกิน 4.6 ซม.
- 2 แห่ง
- พื้นที่ที่สแกน
- แห่งละราว 50 ไร่
- กรอบงาน
- ราว 971 ล้านจุด
- กลุ่มจุดรวม
- 12 จุด
- จุดควบคุม/ตรวจ
- 4.6 ซม.
- ต่างจาก RTK สูงสุด
ผลงานแผนที่
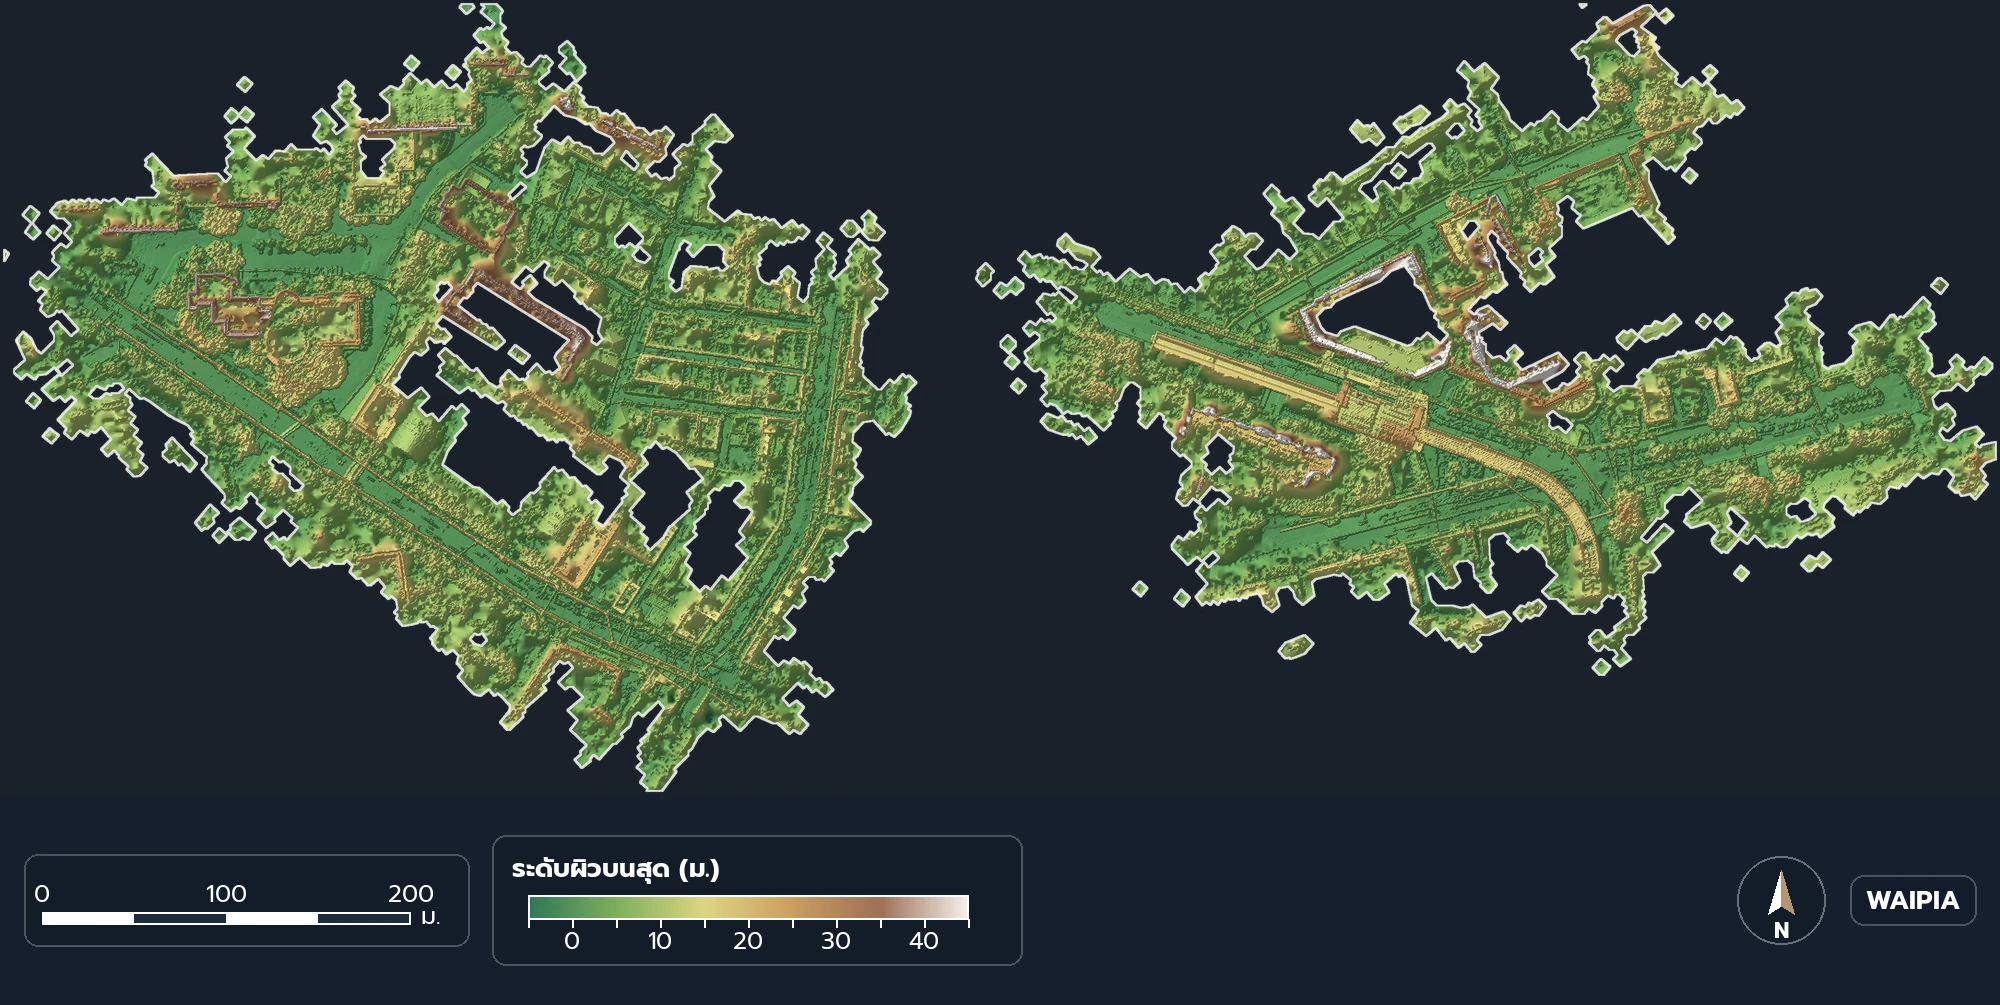
แผนที่ที่จัดทำจากข้อมูลสำรวจของงานนี้ เลือกดูทีละชั้น
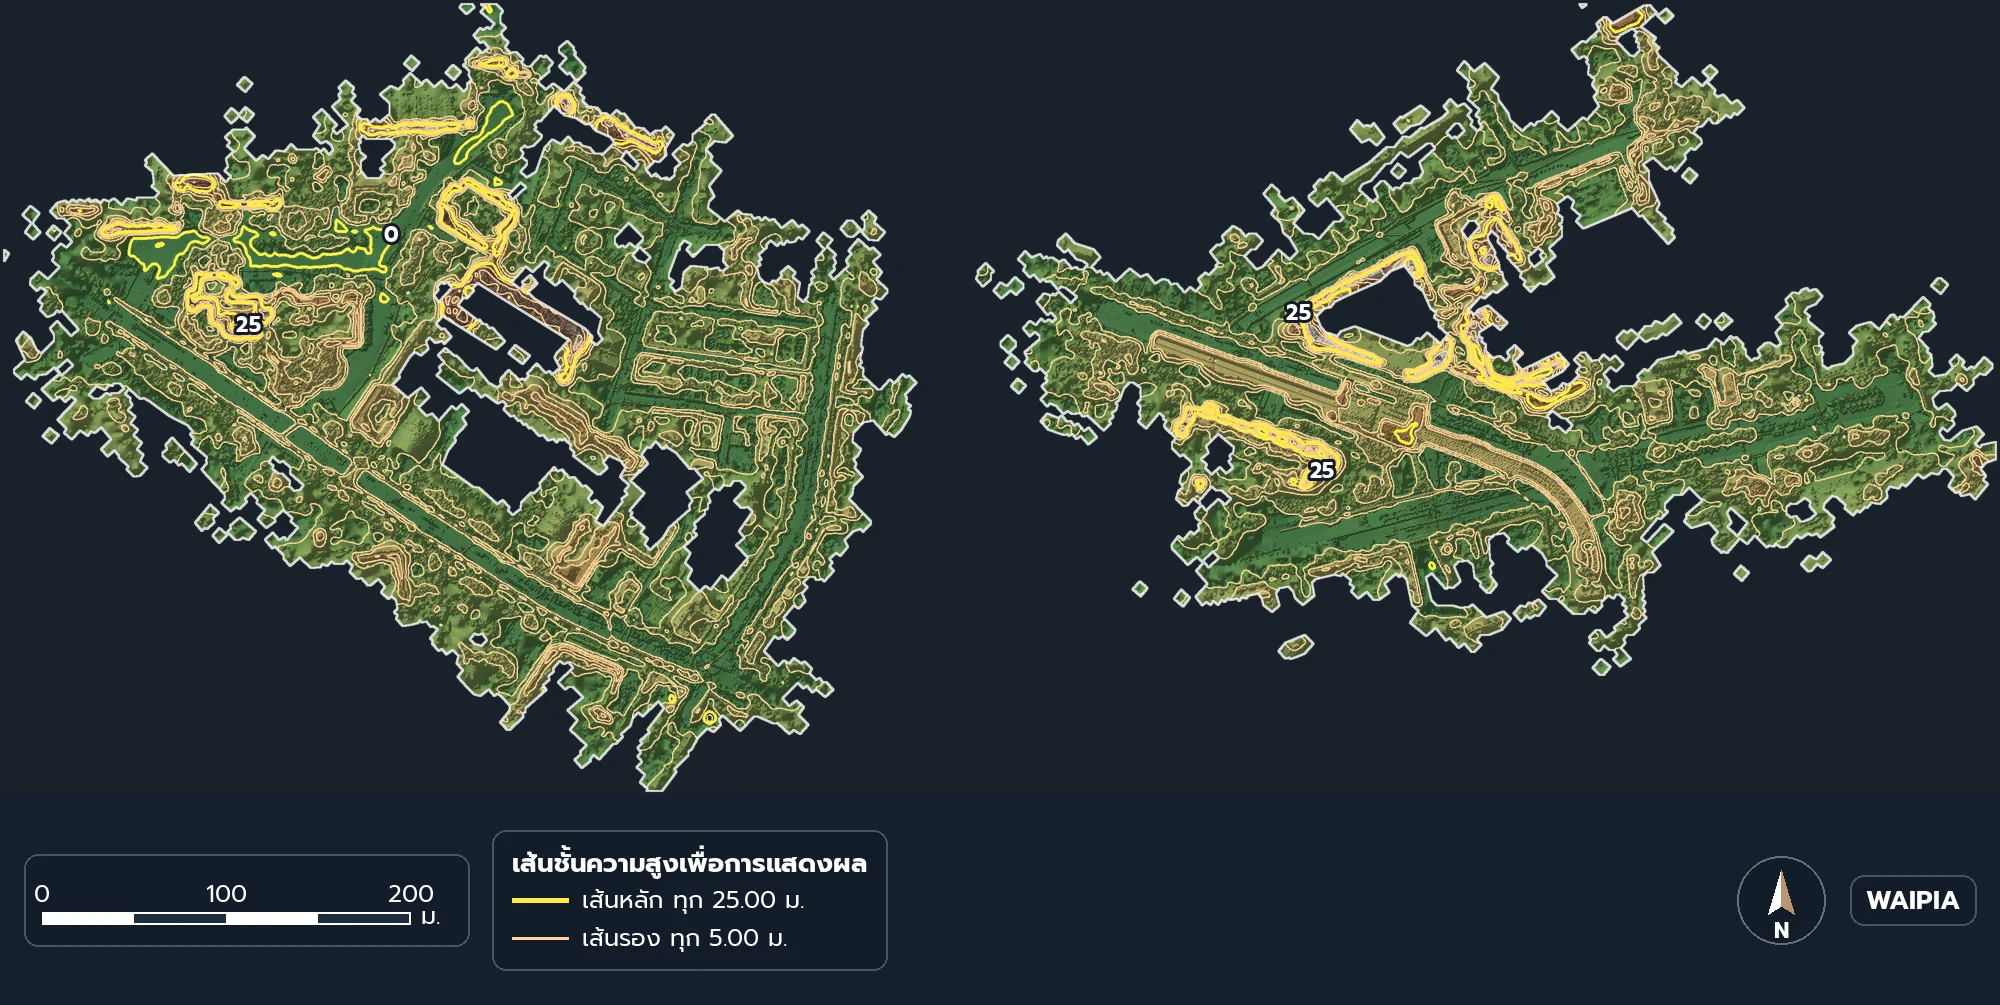
วิดีโอ
เกี่ยวกับงานนี้
งานนี้คืออะไร
สแกนแนวทางเท้าในพื้นที่สาธารณะ 2 แห่งในกรุงเทพมหานครด้วย LiDAR SLAM แบบเดินถือ ได้กลุ่มจุดสามมิติของแนวทางเท้า ต้นไม้ และสิ่งก่อสร้างริมทางที่เครื่องสแกนมองเห็น เพื่อใช้เป็นฐานข้อมูลสามมิติประกอบการปฏิบัติงานของผู้ว่าจ้าง
วิธีทำงาน
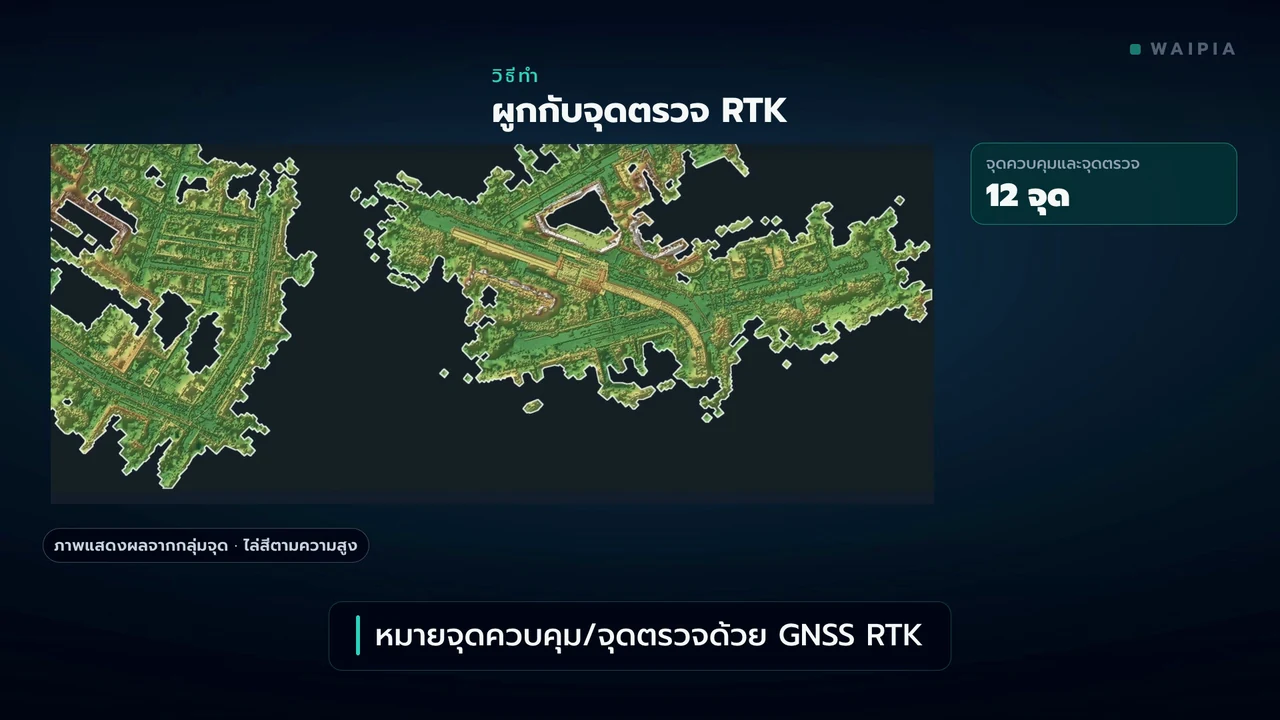
- หมายจุดควบคุมและจุดตรวจตามแนวทางเท้าด้วย GNSS RTK
- เดินสแกนตามแนวทางเท้าภายในกรอบงานแต่ละแห่ง
- ประมวลผลเป็นกลุ่มจุดสามมิติ แล้วเทียบค่าระดับกับจุดตรวจ RTK ที่ตำแหน่งจริง
- ส่งมอบกลุ่มจุด ค่าพิกัดจุดควบคุม ตำแหน่งจุดพร้อมภาพถ่าย และรายงาน
ผลที่ได้
- กลุ่มจุดสามมิติรวมราว 971 ล้านจุดจาก 2 พื้นที่
- จุดควบคุมและจุดตรวจ 12 จุด ค่าระดับต่างจาก RTK ไม่เกิน 4.6 ซม.
- ข้อควรรู้: ช่วงที่เดินสแกนซ้ำมีชั้นซ้อนทางดิ่ง 11–37 ซม. ค่าระดับจึงยืนยันเฉพาะจุดตรวจ ไม่ใช่ทั้งผืน
พื้นที่สาธารณะที่มีทางเท้า ต้นไม้ และอาคารรายล้อม ต้องการข้อมูลสามมิติของแนวทางเท้าทั้งแนวอย่างรวดเร็ว โดยไม่ปิดการใช้งานพื้นที่ และไม่ต้องตั้งกล้องวัดทีละจุดตามแนวทางเท้าทั้งแนว
ใช้เครื่องสแกน LiDAR SLAM แบบเดินถือ เดินตามแนวทางเท้าภายในกรอบงานแต่ละแห่ง ผูกกับหมุดควบคุมที่หาพิกัดด้วย GNSS RTK แล้วเทียบค่าระดับของกลุ่มจุดกับจุดตรวจ RTK ที่ตำแหน่งจริง ได้จุดควบคุมและจุดตรวจรวม 12 จุด
ได้กลุ่มจุดสามมิติรวมราว 971 ล้านจุดจาก 2 พื้นที่ ค่าระดับของกลุ่มจุด ณ จุดตรวจทั้ง 12 จุด ต่างจากค่า RTK ไม่เกิน 4.6 ซม. อยู่ในเกณฑ์ ±5 ซม. ข้อควรรู้: บางช่วงที่เดินสแกนซ้ำมีชั้นซ้อนทางดิ่ง 11–37 ซม. จึงยืนยันค่าระดับเฉพาะจุดตรวจ ไม่ใช่การรับรองทั้งผืน และงานนี้ไม่ใช่การรังวัดสอบเขตที่ดิน
- LiDAR SLAM
- Point Cloud
- GNSS RTK
- GIS
งานแบบนี้ของคุณ
เล่าขอบเขตงานมา เราเลือกวิธีสำรวจให้เหมาะกับพื้นที่